


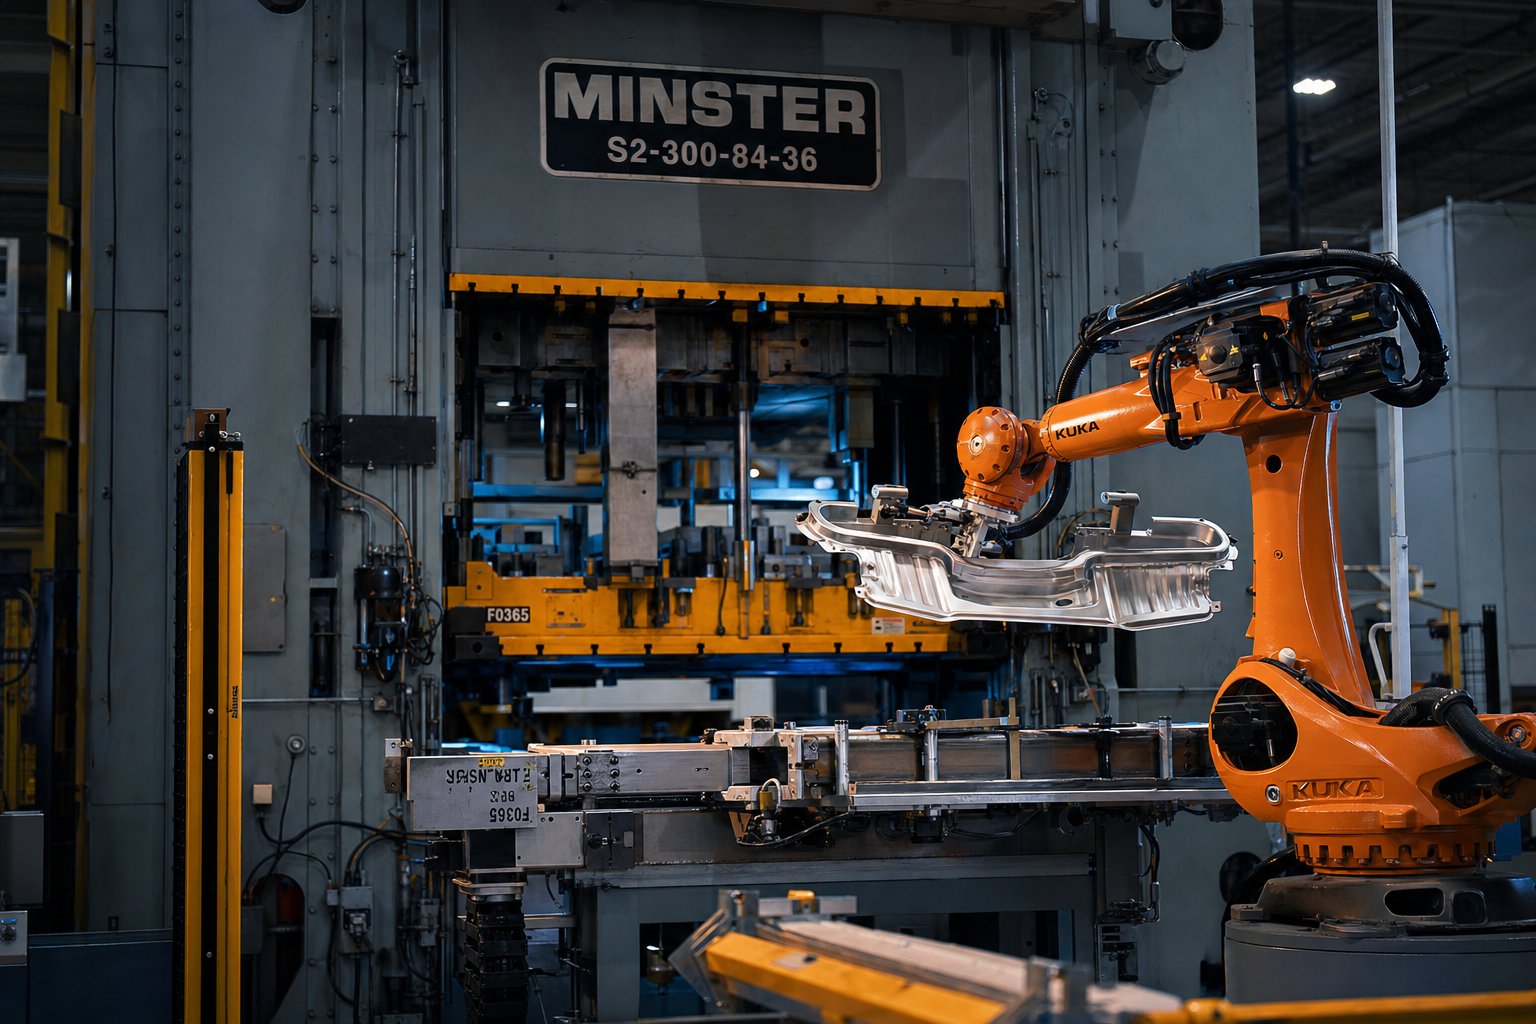
Что такое роботизированная трансферная штамповка
Попросите пять инженеров по штамповке дать определение роботизированной штамповке с переносом штампов, и вы, скорее всего, получите пять разных ответов. Некоторые путают это с базовым обслуживанием прессы. Другие смешивают это с прогрессивными операциями с штампами. Реальность более конкретна, и правильное определение имеет значение, когда вы указываете оборудование или предлагаете новую программу.
Что на самом деле означает роботизированная трансферная штамповка
Роботизированная штамповка штампов с переносом — это много-процесс обработки металла, в котором шарнирно-сочлененные роботы или механизмы переноса с сервоприводом-приводом перемещают отдельные заготовки между последовательными штамповочными станциями внутри пресса или прессовой линии, синхронизируя обработку деталей с ходом пресса для выполнения операций постепенного формования на отдельных заготовках, а не на непрерывной полосе.
Это отличие отпрогрессивная штамповкаявляется критическим. При установке прогрессивной матрицы непрерывная полоса листового металла проходит через интегрированные станции внутри одного штампового блока, а детали остаются прикрепленными к несущей полосе до окончательной резки. В роботизированной системе транспортировки заготовки сначала разделяются, а затем физически перемещаются между независимыми штампами с помощью роботизированного манипулятора. Именно это придает процессу гибкость для более крупных или геометрически сложных деталей, которые просто не могут оставаться соединенными с полосой.
Это также не то же самое, что обычное обслуживание роботизированной печатной машины, когда робот просто загружает и выгружает одну-станционную матрицу. Здесь робот является неотъемлемой частью самой последовательности формования, перемещая заготовки между несколькими этапами формовки в рамках одного цикла прессования или через синхронизированную линию прессования.
Основные компоненты процесса
В каждой роботизированной ячейке штамповки с переносом штампов работают три основных элемента:
- Набор трансферных штампов- несколько штамповочных станций, разработанных со специальными профилями зазоров, которые обеспечивают роботизированный доступ для захвата и размещения деталей между этапами формования.
- Роботизированная система обработки- сервопереносные стержни, поперечные механизмы или шестиосные шарнирные рычаги, которые перемещают детали по диапазону перемещений со скоростью, соответствующей заданной частоте хода.
- Уровень синхронизации- контроллеры и протоколы связи, которые связывают движение робота с положением пресса в режиме реального времени, гарантируя, что заготовка покинула пространство штампа до того, как опустится плунжер.
Каждый элемент ограничивает другие. Профили зазора матрицы определяют, сколько места имеет робот для маневра. Конверт движения передачи определяет достижимое количество ходов в минуту. А уровень синхронизации решает, можете ли вы увеличить время цикла или вам нужно отступить для обеспечения безопасности.
Понимание того, как взаимодействуют эти три компонента, отличает хорошо-систему от системы, которая неэффективна в цехах. Диапазон производительности всей ячейки зависит от того, какой тип системы переноса вы выберете, как она взаимодействует с прессом и была ли матрица с самого начала спроектирована с учетом роботизированного доступа.
Сравнение роботизированной передачи с прогрессивными и механическими системами
Выбор между прогрессивной штамповкой, механическим переносом и роботизированным переносом — это не вопрос того, что «лучше». Вопрос в том, какие ограничения доминируют в вашей программе: геометрия детали, целевые объемы, частота переналадки или бюджет капиталовложений. Проблема в том, что большинство решений-принимаются без структурированной структуры, и инженеры по умолчанию используют то, что их магазин использовал в прошлый раз.
Вот параллельное--сравнение, показывающее реальные компромиссы-по шести факторам, которые больше всего волнуют инженеров:
| Фактор | Прогрессивная штамповка | Механический трансферный пресс | Роботизированная штамповка с переносом штампов |
|---|---|---|---|
| Гибкость | Низкий уровень - выделен для одной детали на непрерывной полосе. | Движение, вызванное - кулачком-, от низкого до умеренного, фиксировано для каждой настройки | Широкие - программируемые пути, простое переназначение-задач для новых семейств деталей |
| Время переключения | 1–4 часа (замена штампа + нарезание резьбы) | 2–8 часов (механическая регулировка + перенастройка кулачка) | 30 мин–2 часа (замена EOAT + вызов программы) |
| Сложность детали | Умеренная - ограничена креплением полосы и плоскими формообразующими плоскостями. | Дискретные заготовки - от умеренного до высокого обеспечивают более глубокую затяжку. | Высокая - полная переориентация между станциями обеспечивает сложную трехмерную геометрию. |
| Тоннажный диапазон | 30–600 Т (типичное значение) | 200–2500 Т (типичное значение) | 60–3000T+ (масштабируемость в зависимости от размера печатной машины) |
| Сложность программирования | Минимальное - продвижение полосы осуществляется механическим или сервоприводом-с фиксированным шагом. | Во время сборки установлены умеренные профили кулачков -, возможности настройки ограничены. | Программирование траектории движения робота с высоким уровнем -, настройка синхронизации, предотвращение столкновений |
| Типичный SPM (ходов в минуту) | 30–60+ | 20–30 | 10–20 (шести-осевые роботы) / 15–25 (сервопереносные стержни) |
Прогрессивные штампы против роботизированных трансферных штампов
Прогрессивная штамповкадоминирует при производстве мелких и средних деталей в больших объемах на непрерывной полосе. Представьте себе кронштейн или соединительную клемму, которая остается достаточно плоской, чтобы оставаться прикрепленной к несущей полосе в течение 15 или 20 станций. Полоса подается с фиксированным шагом, каждый ход дает готовую деталь, и вы можете легко увеличить скорость цикла выше 30 об/мин. Использование материала, как правило, ниже, поскольку полоса требует наличия одинаковых несущих секций между станциями, но скорость и-цена за штуку компенсируют это объемом.
Роботизированная передача меняет уравнение, когда детали становятся больше, требуют глубокой вытяжки или переориентации между этапами формовки. Поскольку каждая заготовка перемещается как отдельная заготовка, ограничения-ширины полосы отсутствуют и нет необходимости обеспечивать совместимость геометрии с креплением держателя. Компромисс-это скорость: перемещение отдельных деталей между станциями занимает больше времени, чем перемещение непрерывной полосы на фиксированное расстояние. Для программ, выпускающих менее 100 000 деталей в год или деталей со сложной 3D-геометрией, этот разрыв в скорости редко имеет значение. Для программ, выпускающих более миллиона-единиц простой формы, прогрессивные матрицы по-прежнему выигрывают с экономической точки зрения.
Механический перенос против роботизированных систем переноса
В специализированных прессах с механическим переносом используются стержни с кулачковым приводом-или системы рычагов для перемещения деталей между станциями с фиксированными интервалами времени. Они быстры, надежны и идеально подходят для-серийного производства деталей среднего-размера, где последовательность формования не меняется. Представьте себе автомобильные конструкционные кронштейны, которые годами производятся на 600-тонном прессе со скоростью 25 об/мин без замены матрицы.
Ограничение проявляется в тот момент, когда вам нужна гибкость. Профили механических кулачков устанавливаются во время сборки станка или капитального переоснащения. Изменение перемещения перемещения для соответствия другому семейству деталей означает физическую корректировку, которая может занять целую смену или больше. Роботизированные системы транспортировки решают эту проблему с помощью программируемых траекторий движения. Вы меняете конец--инструмента руки, загружаете сохраненную программу, проверяете позиционирование и запускаете. Сравнение времени смены штампов с роботизированной передачей часто дает преимущество в пользу роботизированного подхода на 50–75% для цехов, использующих смешанные семейства деталей на одной и той же линии пресса.
Сложность программирования — это то, где затраты возвращаются. Механический трансферный пресс после ввода в эксплуатацию не требует постоянной работы над программным обеспечением. Роботизированная система требует программирования траектории, настройки синхронизации и проверки предотвращения столкновений каждый раз, когда вы вводите новую деталь. Магазины, в которых нет-собственных программистов роботов, либо передают эту работу на аутсорсинг, либо инвестируют в инструменты автономного моделирования для разработки и проверки программ, прежде чем тратить время на печать.
Схема принятия решений сводится к трем вопросам: Как часто вы меняете работу? Насколько сложна геометрия вашей детали? И могут ли ваши целевые объемы выдерживать число ходов штамповки трансферной матрицы в минуту в диапазоне 10–25, а не 30+? Ответьте на них честно, и правильный тип системы обычно выявит себя сам. Что еще сложнее, так это согласовать сам механизм передачи с вашими конкретными требованиями к деталям, что открывает совершенно другой набор вариантов.
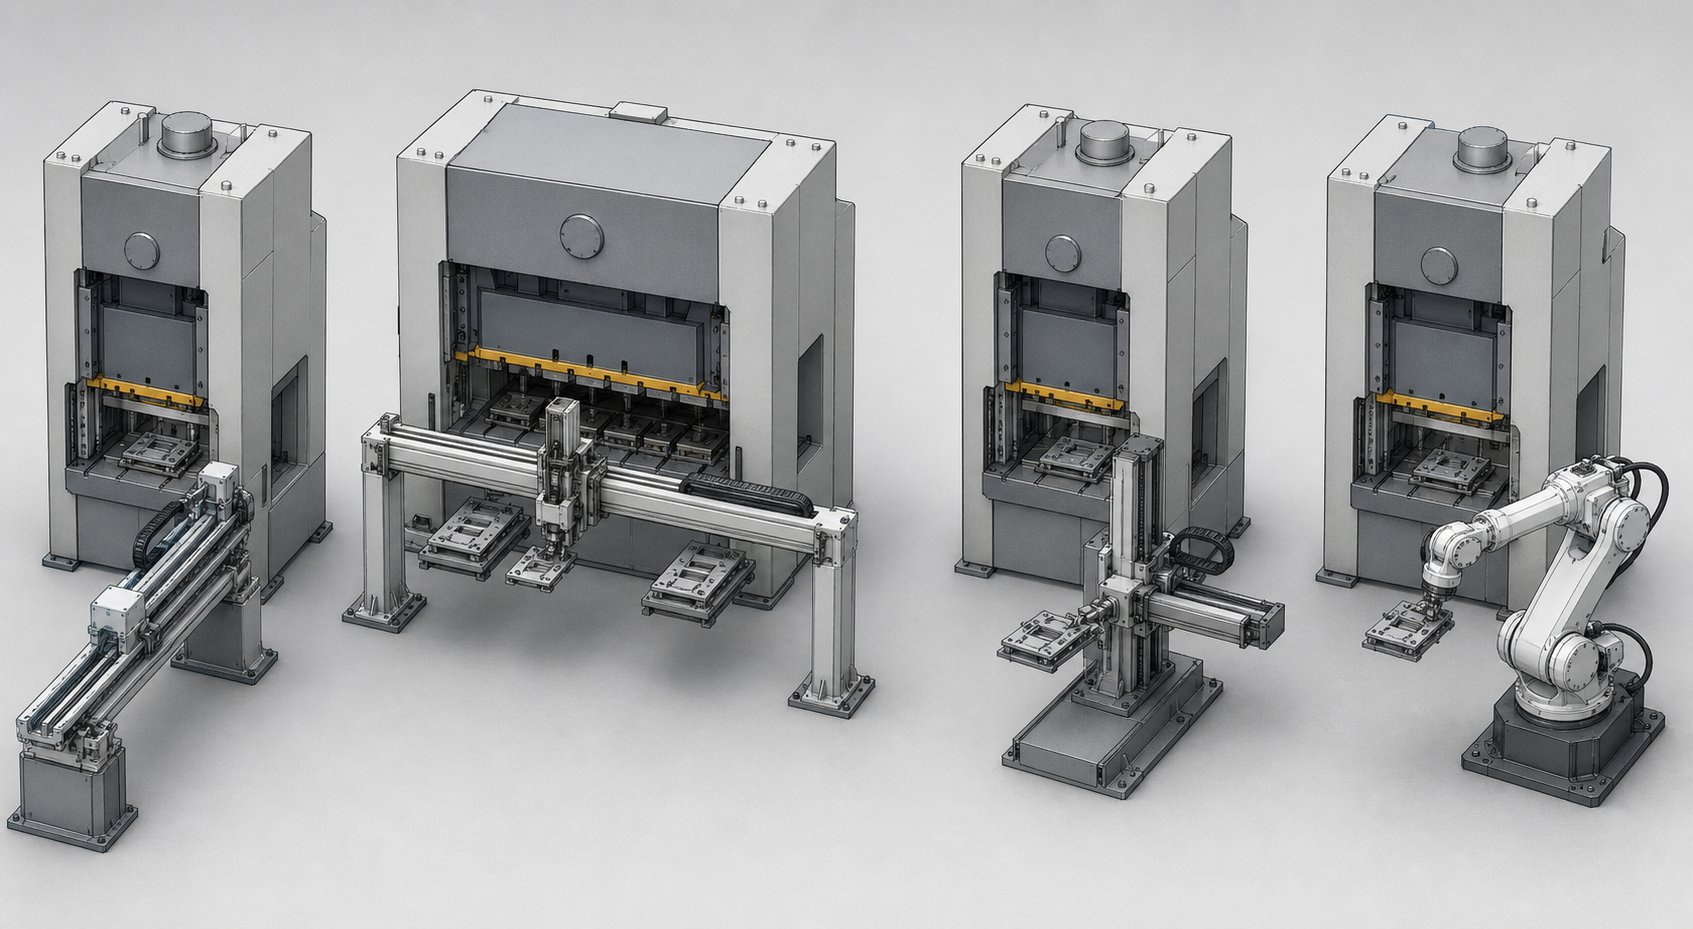
Типы роботизированных систем транспортировки и варианты их использования
Знание того, что подход к роботизированному переносу соответствует вашей программе, — это только половина ответа. Следующий вопрос -, какой тип механизма передачи - определяет достижимую скорость, пределы полезной нагрузки и степень свободы, которую вы имеете для переориентации деталей между станциями. Диапазон тоннажа роботизированной системы транспортировки варьируется от настольных-прессов с усилием 60 тонн до тандемных линий с усилием более 3000 тонн, а выбранный вами механизм должен подходить как к прессу, так и к детали.
Вот разбивка четырех основных типов систем, с которыми вы столкнетесь при выборе роботизированной ячейки для штамповки с переносом штампов:
| Тип системы | Тоннажный диапазон | Скорость (об/мин) | Грузоподъемность | Диапазон размеров детали | Типичные случаи использования |
|---|---|---|---|---|---|
| Сервопереносные стержни | 200T–1500T | 15–25 | До 15 кг | От малого до среднего (до ~600 мм) | Автомобильные кронштейны, конструктивные элементы, высокоскоростное-поточное производство |
| Ригельные системы | 400T–2500T | 10–18 | До 40 кг | От среднего до большого (до ~1500 мм) | Панели кузова, широкие выштамповки, детали требующие бокового перемещения |
| Трех-осевые передачи | 60T–800T | 12–30 | До 10 кг | От малого до среднего (до ~400 мм) | Сложные профили движения, детали с глубокой-вытяжкой, приложения для-переноса штампов |
| Шести-роботы с шарнирно-сочлененной рамой | 60T–3000T+ | 6–15 | До 80 кг+ | Любой (ограничен досягаемостью робота) | Переориентация деталей, тандемные прессовые линии, смешанные семейства деталей, максимальная гибкость |
Сервопереносные стержни и системы перекладин
Система штамповки прутков с сервоприводом — это рабочая лошадка для поточного производства средних-объемов. Представьте себе два параллельных стержня, проходящих по всей длине вашего штампа, приводимых в движение серводвигателями, которые независимо управляют подъемом, зажимом и перемещением. Прутки захватывают заготовку на каждой станции, поднимают ее из нижней матрицы, продвигают ее к следующей станции с запрограммированным шагом и устанавливают - все в пределах окна между последовательными ходами пресса. Поскольку расстояния перемещения короткие, а движение линейное, эти системы могут выдерживать скорость 15–25 об/мин в зависимости от веса детали и длины шага.
Вы заметите, что сервостержни превосходны, поскольку детали остаются ориентированными в одной плоскости на протяжении всего процесса формования. Они обеспечивают перенос-на-станцию без вращения, что делает их идеальными для постепенной-формовки отдельных заготовок: представьте себе структурные кронштейны, усиливающие панели и монтажные пластины, которые просто перемещаются вперед между станциями вытяжки, обрезки и фланца.
Поперечные системы расширяют эту концепцию для более широких деталей. Вместо параллельных стержней с пальцами всю ширину пресса охватывает поперечина, несущая единственную инструментальную балку, которая захватывает деталь в самых широких точках. Эта система штампов для переноса поперечных балок подходит для случаев, когда детали шириной более 600 мм - внутренние части дверей, панели крыши или крупные компоненты бытовой техники, которые могут выступать над стандартными пальцами переноса. Компромисс- – скорость: большая движущаяся масса и большие расстояния перемещения обычно ограничивают скорость поперечных балок 10–18 об/мин.
Обе системы крепятся либо к раме пресса, либо внутри самого штампа.Передачи, установленные на матрице-, могут работать с более высокой скоростью ходаиз-за более коротких расстояний перемещения, хотя они усложняют конструкцию за счет интеграции компонентов переноса непосредственно в структуру матрицы. Системы, монтируемые на пресс-, обеспечивают более легкий доступ для обслуживания и более простую конструкцию штампа за счет немного более длинного пути движения.
Трех-осевые передачи и шарнирно-сочлененные манипуляторы роботов
Когда вашей детали необходимо перемещаться в трех измерениях между станциями -, поднятыми из полости глубокой вытяжки, сдвинутыми вбок и опущенными на следующую станцию на другой высоте -, эту работу выполняет трех-осная система трансферного пресса. Эти системы работают в плоскостях X-Y-Z, обеспечивая подъем, перемещение и зажимные движения, необходимые для очистки сложной геометрии нижней-матрицы, включая кулачки, блоки раскроя и направляющие компоненты.
Трех-осевые передачи обычно монтируются на пластине-или напрессовываются-с инструментами, предназначенными для обеспечения зазора для обратного пути пальцев, избегая при этом взаимодействия со сталью нижней-матрицы. Точность позиционирования зависит от сочетания геометрии детали, блоков раскроя и локирующих штифтов для сохранения ориентации во время отвода пальца. Стоит отметить одну проблему: большая длина шага приводит к более высоким ускорениям, которые могут вызвать вибрацию и нестабильное движение штамповки. Тонкие материалы особенно уязвимы к этому эффекту, поэтому часто требуется моделирование перемещения-движения, чтобы определить профиль, который уравновешивает скорость и стабильность позиционирования.
Шестиосная-штамповочная штамповка с помощью робота представляет собой противоположный конец спектра гибкости. Аншарнирно-сочлененный шестиосный-роботможет подойти к заготовке под любым углом, взять ее с одной станции, повернуть на 90 или 180 градусов в воздухе-и поместить в следующую матрицу в совершенно другой ориентации. Это делает шестиосные-системы единственным подходящим выбором, когда последовательность формовки требует переориентации детали между этапами - переворачивания глубоко-оболочки для доступа к противоположной стороне или вращения кронштейна для формирования фланцев на нескольких гранях.
Компромисс- – скорость. Шестиосный-манипулятор, перемещающий штампованную деталь по сложной траектории движения, обычно достигает скорости 6–15 об/мин, что значительно ниже сервоприводов или трехосных систем. Более крупные и тяжелые детали усугубляют проблему: увеличенный вес детали плюс масса инструмента на конце--рычага увеличивают инерционные нагрузки, часто вынуждая работать даже на более низких скоростях для безопасного замедления и точного размещения.
Так что же определяет выбор между этими четырьмя типами систем? Доминируют три фактора:
- Требования к геометрии и ориентации детали- если деталь остается плоской и движется прямо вперед, сервоприводы выигрывают по скорости. Если требуется вращение или сложное перемещение, шестиосные-роботы — ваш единственный реальный вариант.
- Вес и размер детали- Более тяжелые и широкие детали подталкивают вас к поперечным системам или шестиосным роботам с большой-полезной нагрузкой-. Легкие детали весом менее 10 кг открывают возможности для более быстрых трехосных или сервоприводов.
- Необходимые изменения ориентации- формирование последовательностей, требующих переворота, наклона или вращения деталей между станциями, полностью исключает возможность линейного перемещения. Только шестиосные шарнирные рычаги-обеспечивают полную возможность переориентации.
Спектр масштабируется естественным образом. Простой роботизированный пресс, обслуживающий одну шестиосную-руку для загрузки и разгрузки, одна станция расположена на одном конце. С другой стороны расположены полностью интегрированные много-станционные линии с сервоприводами поперечной передачи, работающими со скоростью 18 об/мин. Большинство реальных приложений находятся где-то между -, и правильный выбор механизма определяет, достигнет ли ваша ячейка целевого времени цикла или оставит пропускную способность в таблице.
Однако выбор механизма — это только часть головоломки. Инструмент, который фактически захватывает и удерживает деталь между станциями - конец--инструмента рычага -, создает свои собственные инженерные проблемы, которые зависят от материала, геометрии детали и того, насколько сильно меняется форма заготовки по мере прохождения этапов формовки.
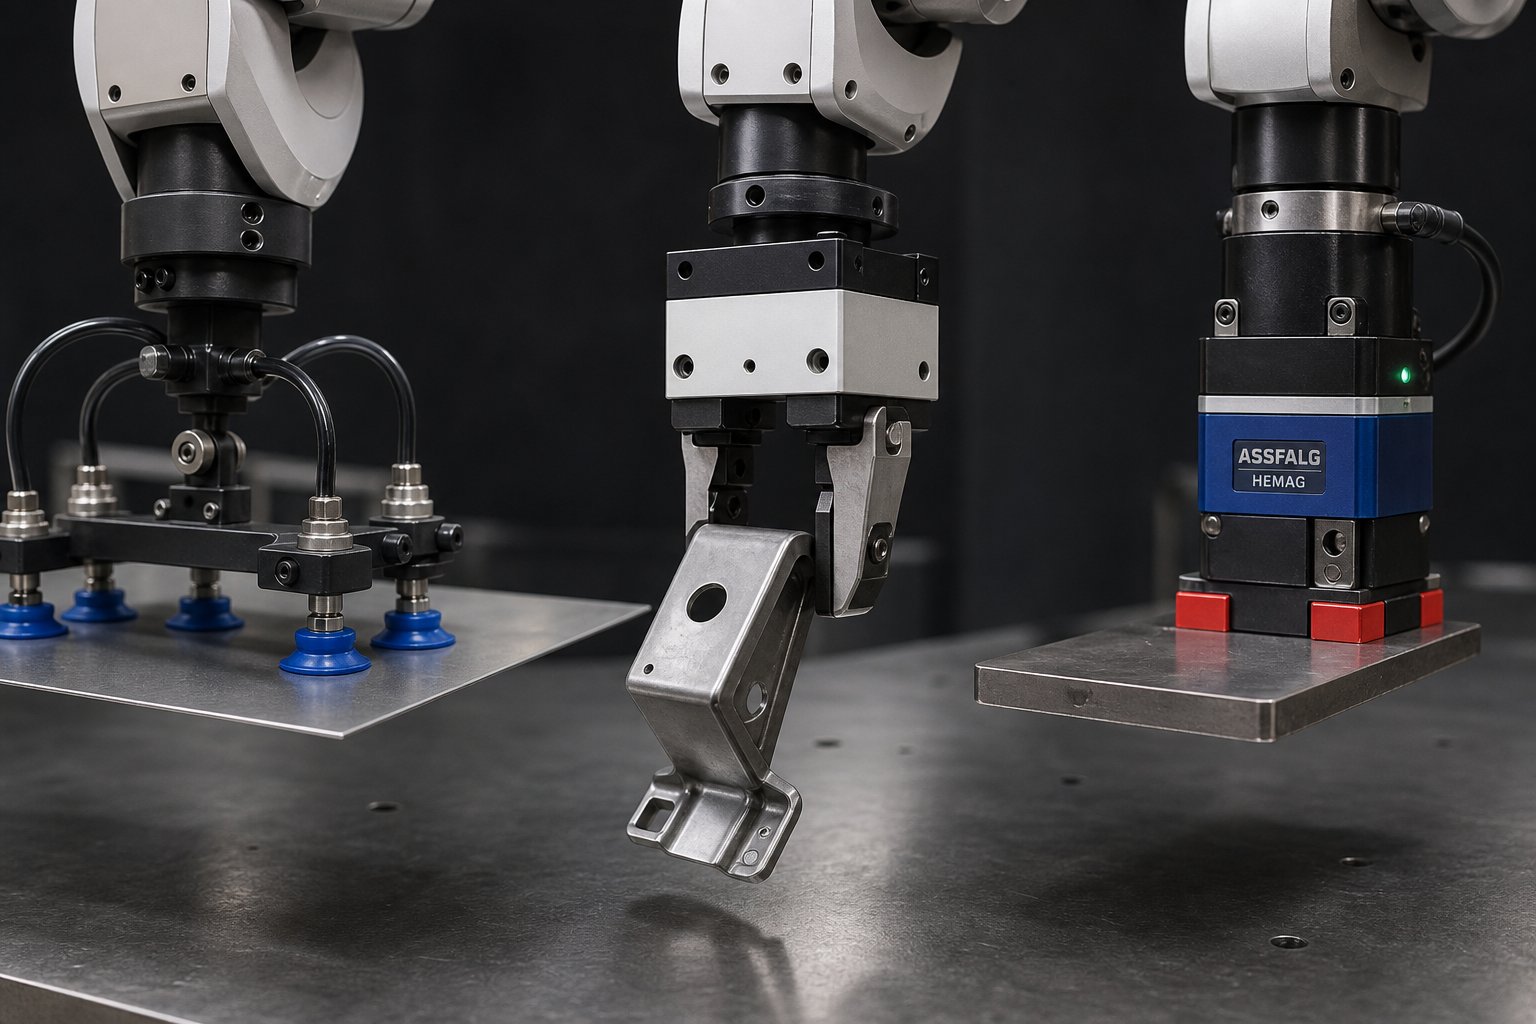
Конец--проектирования инструментов для переносных штампов
В целом в робототехнике конструкция EOAT относительно проста: - возьмите объект, переместите его, поставьте на место. При штамповке с трансферной штамповкой проблема умножается. Часть, которую вы держите на третьей станции, совсем не похожа на часть на первой станции. Он более глубокий, с другим фланцем и покрыт формовочной смазкой. Разработка инструментов на конце рычага для штамповки с переносом означает решение движущейся задачи: каждая станция производит различную геометрию, которая требует своей собственной стратегии захвата.
Типы захватов для перемещения штампованных деталей
В приложениях трансферных штампов доминируют три семейства захватов, каждое из которых подходит для различных характеристик деталей:
Массивы вакуумных чашеклучше всего работать на плоских или слегка изогнутых поверхностях, имеющих достаточную площадь для сохранения целостности уплотнения. Они быстро срабатывают, легкие и оставляют минимум следов на готовых поверхностях. Ограничение? Образующиеся смазочные материалы, масляные пленки и перфорированная геометрия снижают надежность всасывания. Если ваша деталь выходит из волочильной станции, покрытой штамповочным маслом и с фланцами по периметру, вакуумные присоски будут с трудом удерживаться.
Механические захваты- включая пневматические захваты и пальцы с-управляемым сервоприводом - физически зажимают заготовку по определенным краям или элементам. Они без проблем справляются с замасленными деталями, нестандартными профилями и более тяжелыми грузами. Компромисс-это скорость: приведение в действие зажимов добавляет миллисекунды к каждому циклу перемещения, а элементы захвата должны присутствовать в геометрии детали на каждой станции.
Магнитные захватыобеспечивают мгновенную обработку черных металлов и превосходно справляются с плоскими заготовками или стальными деталями легкой формы. Они не требуют особых приспособлений для захвата и хорошо переносят смазочные пленки. Однако они ограничены ферромагнитными материалами, не подходят для алюминия или нержавеющей стали и могут оставлять остаточный магнетизм, который вызывает проблемы при последующей сборке.
При оценке применения вакуумного захвата в сравнении с механическим захватом для штамповки учитывайте следующие критерии выбора:
- Вес детали- Для более тяжелых деталей предпочтительны механические захваты с положительной силой зажима, а не вакуумные системы, ограниченные доступной площадью поверхности.
- Чувствительность к отделке поверхности- Поверхности класса А или окрашенные панели требуют использования не-вакуумных присосок или захватов с мягким-контактом, чтобы избежать следов
- Наличие формообразующей смазки- Применение тяжелого масла снижает эффективность вакуумного уплотнения и часто вынуждает в конструкции использовать механические или магнитные решения.
- Температурное воздействие- горячештампованные детали при переносе превышают 200 градусов, что требует использования термостойких-инструментальных материалов и исключает использование стандартных вакуумных присосок.
- Ограничения по времени цикла- включение вакуума происходит почти мгновенно; механическое приведение в действие челюсти добавляет 50–150 мс на цикл захвата/отпускания
Критической задачей, уникальной для переноса конструкции штампа EOAT для штампованных деталей, является изменение геометрии. Пустая входная станция плоская. На третьей станции нарисованы стены и фланец. На пятой станции обрезка удалила материал, на который опирался ваш захват на предыдущих станциях. Это означает, что для каждой станции часто требуется своя конфигурация захвата - или универсальная инструментальная рама с регулируемыми точками захвата, которые соответствуют изменяющейся форме детали.
Соответствие захватам также имеет большее значение, чем в обычных приложениях захвата-и-перемещения. Штампованные детали имеют размеры, изменяющиеся из-за упругости материала, изменения толщины и термических воздействий. Жесткий захват с нулевым допуском на ошибку позиционирования либо не попадет в захват, либо подвергнет деталь нагрузке. Добавление соответствующих элементов - подпружиненных-пальцев, плавающих вакуумных креплений или сервозахватов с ограниченным усилием-- позволяет инструменту компенсировать отклонения, не жертвуя точностью размещения на следующей станции.
Существенные-особые соображения по поводу EOAT
Материал заготовки существенно меняет уравнение выбора захвата. То, что идеально подходит для штамповок из мягкой стали, может повредить алюминий или полностью выйти из строя при работе с борсодержащей сталью, полученной горячей-деформацией.
Алюминийтребуются не-захваты, не оставляющие следов, по всей доске. Мягкие вакуумные присоски с полиуретановыми или силиконовыми контактными поверхностями обычно используются при выборе захватов для линий штамповки алюминия. Механические захваты, если они используются, нуждаются в пластиковых или делриновых вставках для губок, чтобы предотвратить появление царапин на поверхности. Более низкая жесткость алюминия также означает, что детали больше прогибаются во время перемещения, поэтому точки опоры должны быть распределены, чтобы избежать необратимой деформации во время перемещений с высокими-ускорениями.
Бористая сталь, горячештампованная-представляет собой термическую проблему. Детали выходят из формовочной матрицы при температуре значительно выше 200 градусов, а инструменты для переноса должны выдерживать многократное тепловое воздействие без разрушения. Стандартные резиновые вакуумные присоски плавятся. Становятся необходимыми термостойкие-силиконовые соединения, пальцы с керамическим-покрытием или механические захваты с водяным-охлаждением. Теплозащитный экран на самой раме инструмента защищает датчики, проводку и пневматические линии от повреждений, вызванных тепловым излучением.
Нержавеющая стальсочетает в себе две проблемы: применение тяжелых смазок и не-ферромагнитные марки, которые исключают магнитные захваты. Толстые масляные пленки, характерные для формовки нержавеющей стали, мешают формированию вакуумного уплотнения, что делает массивы чашек ненадежными. Механические захваты с зубчатыми или рифлеными поверхностями губок прорезают масляную пленку, обеспечивая надежный захват -, но компромисс-обеспечивается возможностью появления следов на не-критических поверхностях. Для видимых деталей инженеры часто проектируют в заготовке специальные выступы для захвата, которые на последующих станциях обрезаются.
В конечном счете, разработка EOAT для трансферной штамповки — это не единоразовое-решение. Это поэтапное инженерное упражнение-за-станцией, которое развивается вместе с деталью в ходе последовательности ее формирования. Правильная установка означает, что робот размещает детали точно и последовательно. Ошибка означает сбои в штампе, брак и потери времени цикла, которые не могут исправить никакие настройки синхронизации, -, что подводит нас к тому, как именно работает синхронизация между прессом и роботом.
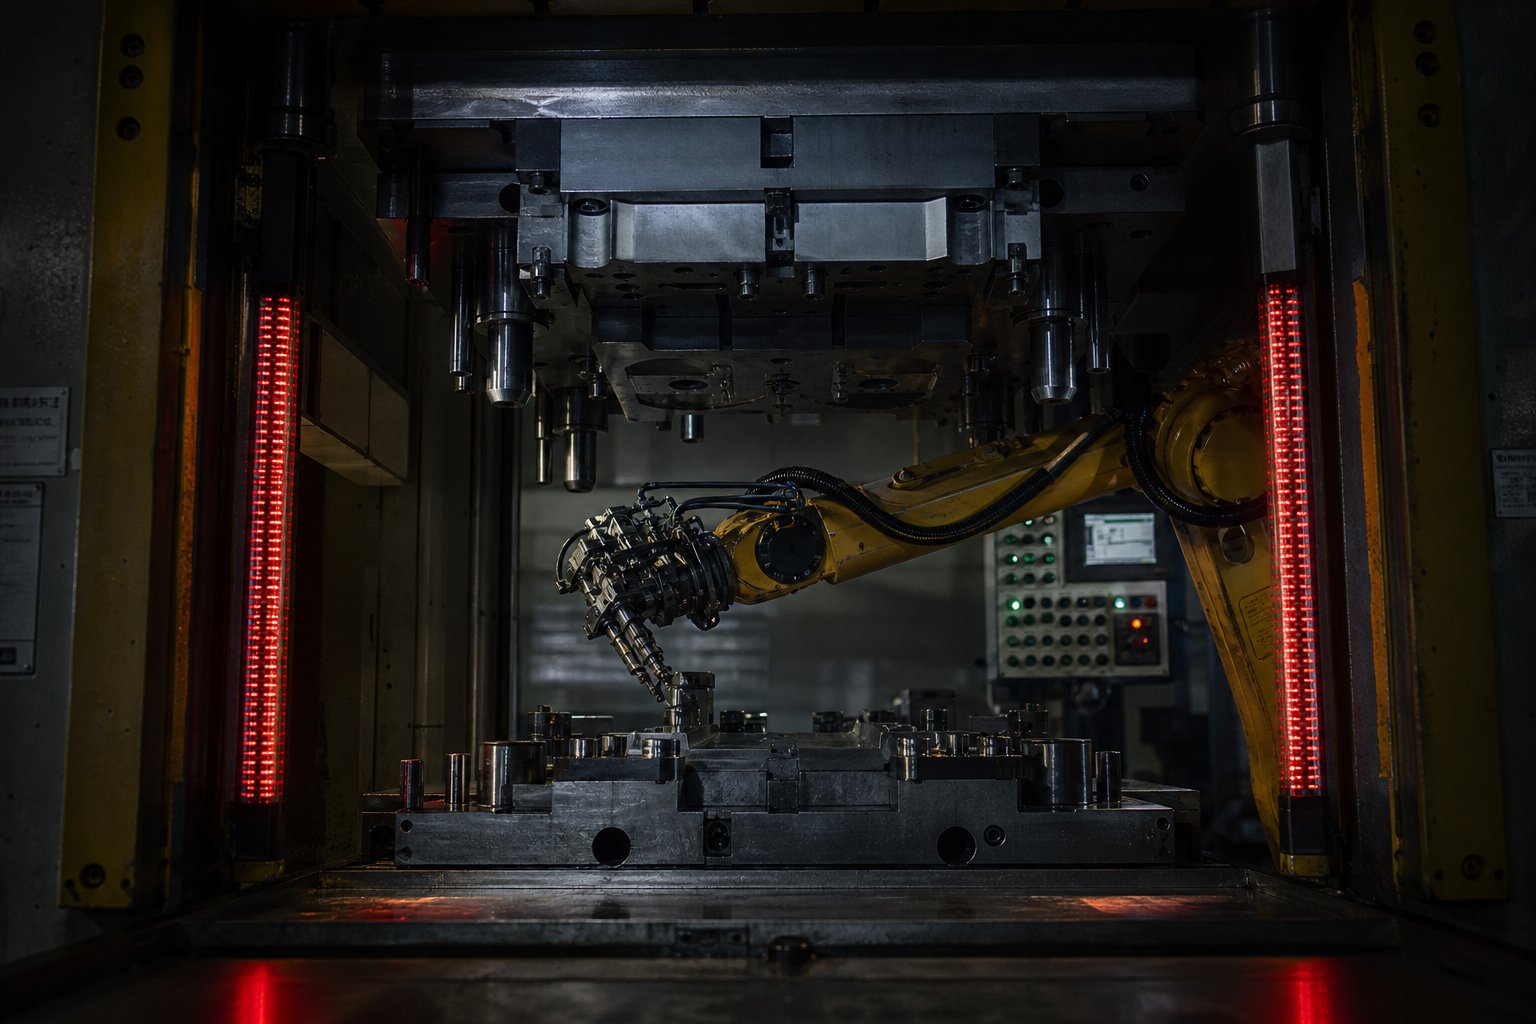
Нажмите-, чтобы-Требования к синхронизации и интеграции робота
Каждую миллисекунду, когда таран приближается к станцию штампа, система передачи уже должна быть свободна. Рука робота, задерживающаяся внутри матрицы на 50 мс слишком долго, не просто повреждает инструмент -, она может разрушить пресс, деталь и конец-инструмента- руки за один ход. Синхронизация пресса и робота в ячейке передаточного штампа — это невидимая инженерия, которая делает возможным все остальное: точное размещение детали, безопасный зазор между штампами и стабильное время цикла ход за ходом.
Используемый вами подход к синхронизации полностью зависит от типа печатной машины, которую вы используете, и от того, какой объем связи в реальном времени-поддерживает ваша архитектура управления.
Синхронизация-на основе кулачка и сервопривода-
На обычных механических прессах с-маховиком с фиксированной скоростью и тормозной системой со сцеплением-синхронизация осуществляется по принципу синхронизации-на основе кулачка. Поворотный датчик, установленный на коленчатом валу пресса, постоянно сообщает об угловом положении. Контроллер робота сопоставляет профиль своего движения с определенными углами кривошипа: «начало входа при 180 градусах, полное размещение при 250 градусах, освобождение пространства на кристалле при 310 градусах». Робот рассматривает ход пресса как повторяющееся колесо синхронизации и должен завершить все перемещение в пределах разрешенного углового окна.
Это надежно работает на устойчивых-скоростях, но накладывает ограничения. Пресс работает с фиксированной частотой вращения, угловое окно не-не подлежит обсуждению, и робот должен достигать отметок в каждом цикле независимо от изменения веса детали или задержек срабатывания захвата. Если система не может последовательно выполнять передачу данных в окне, вы либо замедляете нажатие, либо изменяете траекторию движения.
Роботизированная передача времени сервопресса работает по-другому - и дает значительное преимущество. Поскольку сервопресс контролирует положение и скорость штока независимо друг от друга посредством хода, он фактически может приостанавливать или замедлять шток в верхней мертвой точке, чтобы дать роботу дополнительное время для перемещения. Пресс и робот работают как скоординированные оси, а не как главные-подчиненные устройства. Контроллер робота и контроллер пресса обмениваются данными о положении в режиме реального времени, что позволяет прессу адаптировать кривую движения к фактическому прогрессу робота, а не предполагать фиксированное время. Такая координация обеспечивает более высокую эффективную производительность, поскольку печатная машина не тратит время на пребывание в ВМТ в ожидании наихудшего-сценария передачи, который может произойти не в каждом цикле.
Протоколы связи и блокировки защиты матрицы
Уровень синхронизации зависит от связи по полевой шине между контроллерами робота и органами управления прессом. В роботизированных установках штамповки с переносом штампов преобладают три протокола:
- EtherCAT- обрабатывает данные «на лету», когда пакеты проходят через сетевые узлы, обеспечивая время цикла менее 1 мс с минимальной задержкой. Гибкая топология сети (линия, звезда, дерево) делает ее хорошо-подходящей для сложных ячеек с несколькими-станциями, где устройства распределены по линии печати.
- ПРОФИНЕТ- Компания Siemens-разработана и широко внедрена в европейских типографиях, предлагая детерминированную связь с предсказуемым временем доставки пакетов. Его преимущество заключается в быстрой передаче данных-в режиме реального времени, особенно в средах, уже построенных на базе ПЛК Siemens.
- Девайснет- Протокол на основе CAN-, распространенный в установках в Северной Америке, особенно на старых печатных линиях. Он хорошо обеспечивает связь на уровне ввода-вывода-, но ему не хватает скорости цикла EtherCAT или PROFINET для приложений с высокой-скоростью передачи данных.
Выбор междуEtherCAT и PROFINET для связи с печатным роботомчасто сводится к существующей инфраструктуре. Цеха, использующие средства управления печатными машинами на базе- Siemens, предпочитают использовать PROFINET для обеспечения плавной интеграции. Объекты, использующие архитектуры Beckhoff или нескольких-поставщиков, тяготеют к гибкости открытого-протокола EtherCAT. В любом случае полевая шина должна передавать обновления положения достаточно быстро, чтобы контроллер робота мог отреагировать в течение одного цикла нажатия -, обычно менее 4 мс для приложений, работающих со скоростью выше 15 об/мин.
Блокировка защиты штампа является основой безопасности всей системы. Вот логика: перед каждым ходом вниз контроллер пресса проверяет, подал ли робот «чистый» сигнал, подтверждающий, что он вышел из пространства штампа и достиг безопасного положения за пределами диапазона движения переноса. Если этот сигнал не поступает в течение настроенного временного окна -, измеряемого в градусах угла поворота-или абсолютных миллисекундах -, пресс немедленно останавливается. Никаких исключений.
Надежная защитная блокировка матрицы для роботизированной передачи использует избыточное подтверждение. Контроллер робота посылает сигнал очистки, а независимый датчик (световая завеса, бесконтактный переключатель или лазер обнаружения зон) проверяет, что робот физически находится за пределами области матрицы. Двухканальная-проверка предотвращает отправку ложного сигнала «освобождения» из-за ошибки программного обеспечения в контроллере робота, который позволяет печатному станку циклически перемещаться в занятое пространство штампа.
Требования к точности позиционирования роботизированного переноса обычно требуют ±0,5 мм или выше в точке размещения. Повторяемость - способность достигать одного и того же положения цикл за циклом - часто должна быть еще более жесткой, в диапазоне от ±0,1 до ±0,2 мм, чтобы предотвратить совокупный дрейф, который приводит к неправильным-попаданиям на установочные штифты или гнезда матрицы. Изменения температуры в раме пресса, рост температуры манипулятора робота при длительных пробегах и износ EOAT — все это со временем ухудшает эти характеристики.
Две технологии добавляют интеллектуальности помимо простого контроля положения:
- Видение-управляемое размещениеКамеры -, установленные над станцией штамповки или рядом с ней, фиксируют положение детали в реальном времени и передают корректировки смещения в контроллер робота. Это компенсирует смещение детали во время транспортировки, проскальзывание захвата или ошибку позиционирования заготовки, повышая эффективную точность размещения по сравнению с той, которую обеспечивает собственная повторяемость робота.
- Определение силы-крутящего моментаДатчики -, встроенные в запястье робота или в EOAT, определяют контактные силы во время размещения. Если деталь сталкивается с неожиданным сопротивлением - из-за смещенного установочного штифта, пробки в полости матрицы или предыдущей детали, которая не была извлечена -, датчик останавливает работу до того, как робот въедет деталь в препятствие. Это защищает как матрицу, так и заготовку, а также обеспечивает раннее предупреждение о проблемах с инструментами, которые в противном случае остались бы незамеченными до тех пор, пока не возникнет дефект качества на выходе.
Вместе эти чувствительные уровни преобразуют систему синхронизации из чисто реактивного механизма синхронизации в упреждающий контроль качества. Робот не просто перемещает детали достаточно быстро, чтобы избежать удара плунжером -, он подтверждает правильность размещения, обнаруживает аномалии и защищает инвестиции в матрицу в каждом цикле. Такое сочетание скорости, точности и интеллекта делает роботизированную передачу жизнеспособной для производственных сред, где затраты на ремонт штампов и процент брака напрямую влияют на прибыльность программы.
Тем не менее, за все эти сложности синхронизации приходится платить. Больше датчиков, больше программирования, больше обслуживания -, а в некоторых программах такие накладные расходы просто не оправданы. Знать, в чем технология терпит неудачу, так же важно, как и понимать, в чем она превосходна.
Ограничения и случаи, когда роботизированная передача не является правильным выбором
Гибкость, программируемость и сложная обработка деталей делают роботизированные системы транспортировки привлекательными на бумаге. Но вот что редко подчеркивают в торговых презентациях: для значительного числа программ штамповки эта технология увеличивает стоимость и сложность, не обеспечивая при этом пропорциональную отдачу. Знать, когда не следует использовать роботизированную штамповку, так же важно, как и знать, когда она уместна.
Ограничения громкости и скорости
Физика проста. Перемещение отдельной детали в пространстве с помощью роботизированного механизма занимает больше времени, чем продвижение непрерывной полосы с фиксированным шагом. Линии прогрессивных штампов регулярно выдерживаютот 30 до 60+ ударов в минуту, в то время как роботизированные передаточные ячейки обычно работают со скоростью от 6 до 25 об/мин в зависимости от типа механизма. Этот разрыв увеличивается в течение миллионов циклов.
Рассмотрим простой кронштейн, выпускаемый тиражом 500 000 единиц в год. При скорости 40 об/мин на прогрессивном штампе вам потребуется примерно 210 часов времени печати. Та же самая деталь в роботизированной системе переноса, работающей со скоростью 15 об/мин, требует 556 часов -, что почти в три раза превышает производительность печатной машины. Когда рабочее время сопряжено с затратами в размере 200–400 долларов в час, ограничения скорости штамповки с помощью роботизированной штамповки напрямую отражаются на экономике программы, которая не завершается.
Специализированные механические трансферные прессы имеют аналогичное сравнение, но имеют более высокие показатели по скорости. Прутки с кулачковым-приводом, работающие со скоростью 20–30 об/мин, заполняют пробел между прогрессивными матрицами и роботизированными системами. Для программ со стабильными,-долгодействующими семействами деталей, которые не требуют частой замены, механические переносы обеспечивают более высокую производительность, меньшее количество отказов и меньшие затраты на программирование.
Когда побеждают простые решения
Роботизированная передача не везде является неправильным выбором -, но это неправильный выбор в конкретных, идентифицируемых сценариях. Если ваша программа соответствует любому из этих условий, вероятно, победит более простой подход:
- Очень большой объем, простая геометрия- детали, которые могут оставаться прикрепленными к несущей ленте на всех станциях формовки, относятся к прогрессивной матрице. Преимущество в цене на-штуку при объемах, превышающих 250 000 единиц в год, преодолеть трудно.
- Маленькие, легкие детали, не требующие переориентации- Если заготовка остается в одной плоскости на протяжении всего процесса формования и весит менее нескольких килограммов, механические передаточные стержни превосходят роботизированные манипуляторы по скорости и надежности.
- Целевое время цикла выше 30 об/мин- никакой шестиосевой-робот и несколько сервоприводных стержней не смогут надежно поддерживать эту скорость. Специальные механические системы с фиксированным моментом кулачка более предсказуемы на этих скоростях.
- Ограниченная площадь помещения- прогрессивная матрица работает внутри одного пресса с компактной линией намотки. Для роботизированных передаточных ячеек часто требуются дополнительные защитные ограждения, зоны досягаемости роботов, стеллажи для хранения EOAT и зоны очистки, которые значительно расширяют занимаемую площадь.
- Программы с-ограниченным бюджетом, в которых геометрия детали позволяет формовать-ленту- Если вашу деталь можно изготовить на полосе без вторичных операций, более низкая стоимость оснастки и интеграции прогрессивных штампов делает их экономически рациональным выбором.
Есть также вопрос о роботизированном перемещении и прогрессивной штамповке-о четном объеме, на который должен ответить каждый инженер-технолог, прежде чем вкладывать капитал. При расчете-безубыточности общая стоимость системы (интеграция печатной машины, робот, EOAT, программирование, проверка) сравнивается с экономией на-штуку за счет сокращения вторичных операций или улучшения использования материалов. Для геометрически простых деталей точка безубыточности-может достигаться при настолько больших объемах, что они никогда не будут реализованы в вашей программе. Заблаговременный расчет цифр позволяет избежать дорогостоящего чрезмерного-инжиниринга.
Сложность программирования также заслуживает честного признания. Каждая новая деталь, добавляемая в роботизированную передаточную ячейку, требует программирования траектории, проверки синхронизации, моделирования проверки на столкновение-и квалификации EOAT. Цеха, в которых нет специализированных программистов-роботов, сталкиваются с расходами на аутсорсинг в размере 5000–15 000 долларов США за каждую новую программу, плюс время простоя печатной машины во время-проверки на машине. Прогрессивные штампы, напротив, вообще не требуют программирования - подача полосы механическая, и единственной настраиваемой переменной является шаг подачи.
Требования к навыкам технического обслуживания также повышаются. Линия прогрессивных штампов нуждается в инструментах-и-изготовителях штампов и операторах прессов. Роботизированная передаточная ячейка добавляет к обязанностям группы технического обслуживания поиск и устранение неисправностей сервоприводов, диагностику сети полевой шины, калибровку системы технического зрения и устранение-специфичных неисправностей робота. Небольшие магазины, в которых нет специалистов разных-специализаций, часто считают нагрузку на поддержку непосильной.
Даже гибкость переналадки - основной аргумент в пользу роботизированной передачи - заслуживает проверки на практике. Замена EOAT, загрузка новой программы робота и запуск деталей для проверки по-прежнему занимают от 30 минут до двух часов. Это быстрее, чем переоснащение механического трансферного пресса, но это не ноль. И в отличие от прогрессивного штампа, который производит качественные детали с первого хода после настройки, роботизированной системе может потребоваться несколько циклов точной-настройки положения, прежде чем детали последовательно попадут в локаторы штампа в пределах спецификации.
Ничто из этого не делает роботизированную передачу дефектной технологией. Это делает его специализированным -, разработанным для программ, в которых сложность, размер или разнообразие семейств деталей действительно требуют гибкого автоматического управления. Наилучшие результаты получают инженеры, которые честно оценивают, действительно ли их программа нуждается в такой возможности или проверенный, более простой метод дает тот же результат с меньшим риском и затратами. Сам процесс оценки следует структурированному пути, который стоит изучить подробно.
Как инженеры-технологи оценивают системы трансферной штамповки
Итак, вы подтвердили, что ваша программа действительно требует роботизированного переноса -, геометрия детали требует переориентации, объемы оправдывают инвестиции, а более простые методы не подходят. С чего начать? Выбор роботизированной системы штамповки с переносом штампов — это не простое решение. Это последовательность взаимозависимых выборов, каждый из которых ограничивает следующий. Пропустите шаг или ошибетесь в заказе, и вы получите пресс, который не может очистить инструменты, робот, который не может соблюсти время цикла, или штампы, которые не были разработаны с учетом роботизированного доступа.
Геометрия детали и анализ последовательности процессов
Оценка всегда начинается с самой детали -, а не пресса, не робота и не бюджета. Вот структурированная последовательность, которой следуют опытные инженеры при выборе системы для новой программы:
- Определите геометрию детали и последовательность формирования.- сопоставляет каждый этап формовки от плоской заготовки до готовой детали. Определите глубину вытяжки, операции обрезки, углы фланцев и любые станции, требующие переориентации детали. Эта последовательность определяет количество станций матрицы и сложность перемещения между ними.
- Определить требования к тоннажу и размеру кровати- рассчитывает усилия формовки для каждой станции на основе свойств материала, коэффициентов вытяжки и площади поверхности детали. Станция с наибольшим-тонажем определяет минимальную производительность пресса, а общее количество станций определяет размер станины. Требования к тоннажу и размеру станины роботизированной передаточной матрицы должны учитывать расстояние между станциями, оставляющее место для путей входа и выхода роботов.
- Анализ потребностей в конверте движения передачи- определяет, как деталь перемещается между каждой парой станций. Прямой-шаг линии? Вертикальный подъем над компонентами матрицы? Полная ротация? Этот анализ определяет, подходят ли для вашего приложения сервостержни, системы поперечин или шестиосные рычаги.
- Укажите точность и повторяемость позиционирования- устанавливает допуски на размещение на каждой станции на основе геометрии локатора штампа и допусков на характеристики детали. Точность выравнивания станции переносного штампа-на-обычно требует размещения ±0,5 мм с повторяемостью ±0,1–0,2 мм во избежание ошибок-попадания на установочные штифты.
- Оцените целевое время цикла в сравнении с возможностями системы- сравните требуемый SPM с реальной пропускной способностью механизмов передачи кандидатов. Если для вашего плана объема требуется 18 об/мин, а для конверта движения требуется шестиосная-артикуляция, у вас есть конфликт, который необходимо разрешить, прежде чем двигаться дальше.
- Оценить требования к гибкости переналадки- определяет, сколько семейств деталей будет работать в этой системе, как часто будут происходить переналадки и какую сложность EOAT требует каждое семейство. Программы с большим количеством-комбинаций нуждаются в модульных стратегиях инструментов и сохраненных программах для быстрого вызова.
Каждый шаг движется вперед. Вы не можете указать точность позиционирования, не понимая геометрии детали. Вы не можете оценить время цикла, не зная конверта перемещения. И вы не можете оценить потребности в переналадке, не зная, сколько семейств деталей должна обрабатывать система. Инженеры, которые пытаются сократить эту последовательность -, сразу переходя к тоннажу пресса, основываясь на интуиции, например -, часто обнаруживают несоответствия во время интеграции, устранение которых обходится шестизначными суммами.
Спецификация системы и критерии оценки поставщика
После определения технической спецификации фокус смещается на оценку поставщиков, которые могут поставить штампы, предназначенные для интеграции роботов. Именно здесь многие программы спотыкаются. Штамповка, которая прекрасно работает при ручной-загрузке или при последовательной загрузке, может полностью выйти из строя в роботизированной передаточной ячейке, если при ее проектировании не учитывались зазоры для доступа, постоянное расстояние между станциями и стабильная повторяемость.
При оценке критериев оценки поставщика трансферных штампов обратите внимание на понимание следующих требований к интеграции:
- Роботизированное разрешение доступа- Конструкция матрицы должна предусматривать пути входа и выхода захвата без помех со стороны направляющих штифтов, пяточных блоков или верхних-компонентов матрицы. КакЖурнал МеталлоформингПримечания: направляющие штифты, расположенные в традиционных внешних местах, приводят к увеличению хода зажима и снижению скорости передачи. Поставщики, имеющие опыт роботизированной передачи, стратегически размещают штифты и пяточные блоки, чтобы минимизировать помехи на путях возврата пальцев.
- Выравнивание станций-между станциями- Все станции штампов должны поддерживать одинаковую высоту линии прохода и высоту закрытия по всему набору штампов. Различия между станциями вынуждают робота компенсировать различные положения оси Z- на каждой остановке, что усложняет программирование и увеличивает риск ошибок размещения при длительных производственных циклах.
- Стабильная повторяемость при любых объемах производства- Износ штампа, тепловое расширение и циклы технического обслуживания приводят к смещению размеров. Поставщики, которые проектируют с использованием надежных систем позиционирования, износостойких-инструментальных сталей в точках контакта и доступных механизмов регулировки, помогают обеспечить плотную установку окон, необходимую для роботизированной передачи.
- Совместимость с кривой движения передачи- разработчику матрицы необходимы профили движения системы переноса (высота подъема, шаг шага, ход зажима) перед началом детального проектирования. Поставщики, которые запрашивают эту информацию заранее и разрабатывают разрешения на ее использование, избегают дорогостоящих обнаружений помех во время испытаний.
Этот последний пункт заслуживает особого внимания. Кривые перемещения перемещения и кривые интерференции должны быть доступны разработчику штампа в начале проекта -, а не после завершения детального проектирования. Поставщикам нравитсяЙИЧЕН, специализирующиеся на штампах для трансферной штамповки, предназначенных для многостанционной штамповки и совместимых с роботизированными трансферами, встраивают эту координацию в свой стандартный рабочий процесс. Их ориентация на более крупные и геометрически сложные металлические детали означает, что схемы штампов разрабатываются с использованием роботизированных путей доступа, последовательного выравнивания станций и стабильной повторяемости в качестве базовых параметров проектирования, а не второстепенных.
Практический вывод для инженеров, изучающих, как выбрать роботизированную систему штамповки с переносом: одновременно привлеките поставщика штампов и поставщика-систем переноса в начале проекта. Штамп, спроектированный отдельно от передаточного механизма, почти наверняка потребует модификации -, что повысит затраты, продлит сроки и приведет к риску качества, который полностью устраняется правильной предварительной координацией.
При наличии правильной системы оценки и взаимоотношений с поставщиками остается задача поддержания системы в соответствии со спецификациями на протяжении многих лет производства. Именно здесь новые технологии - искусственного интеллекта-мониторинга качества, прогнозного обслуживания и моделирования цифровых двойников - начинают менять то, что возможно.
Новые технологии и планирование внедрения
Роботизированная ячейка штамповки с переносом штампов, которая работала безупречно во время ввода в эксплуатацию, может незаметно приближаться к неисправности в течение тысяч производственных часов. Края матрицы изнашиваются. Точность размещения ухудшается. Незначительный скачок силы остается незамеченным до тех пор, пока уровень брака не увеличится, и кто-нибудь, наконец, не достанет матрицу для проверки. Следующее поколение технологий трансферной штамповки не просто ускоряет перемещение деталей -, оно наблюдает, обучается и предупреждает, прежде чем проблемы станут дорогостоящими.
Контроль качества и прогнозируемое обслуживание с поддержкой искусственного интеллекта-
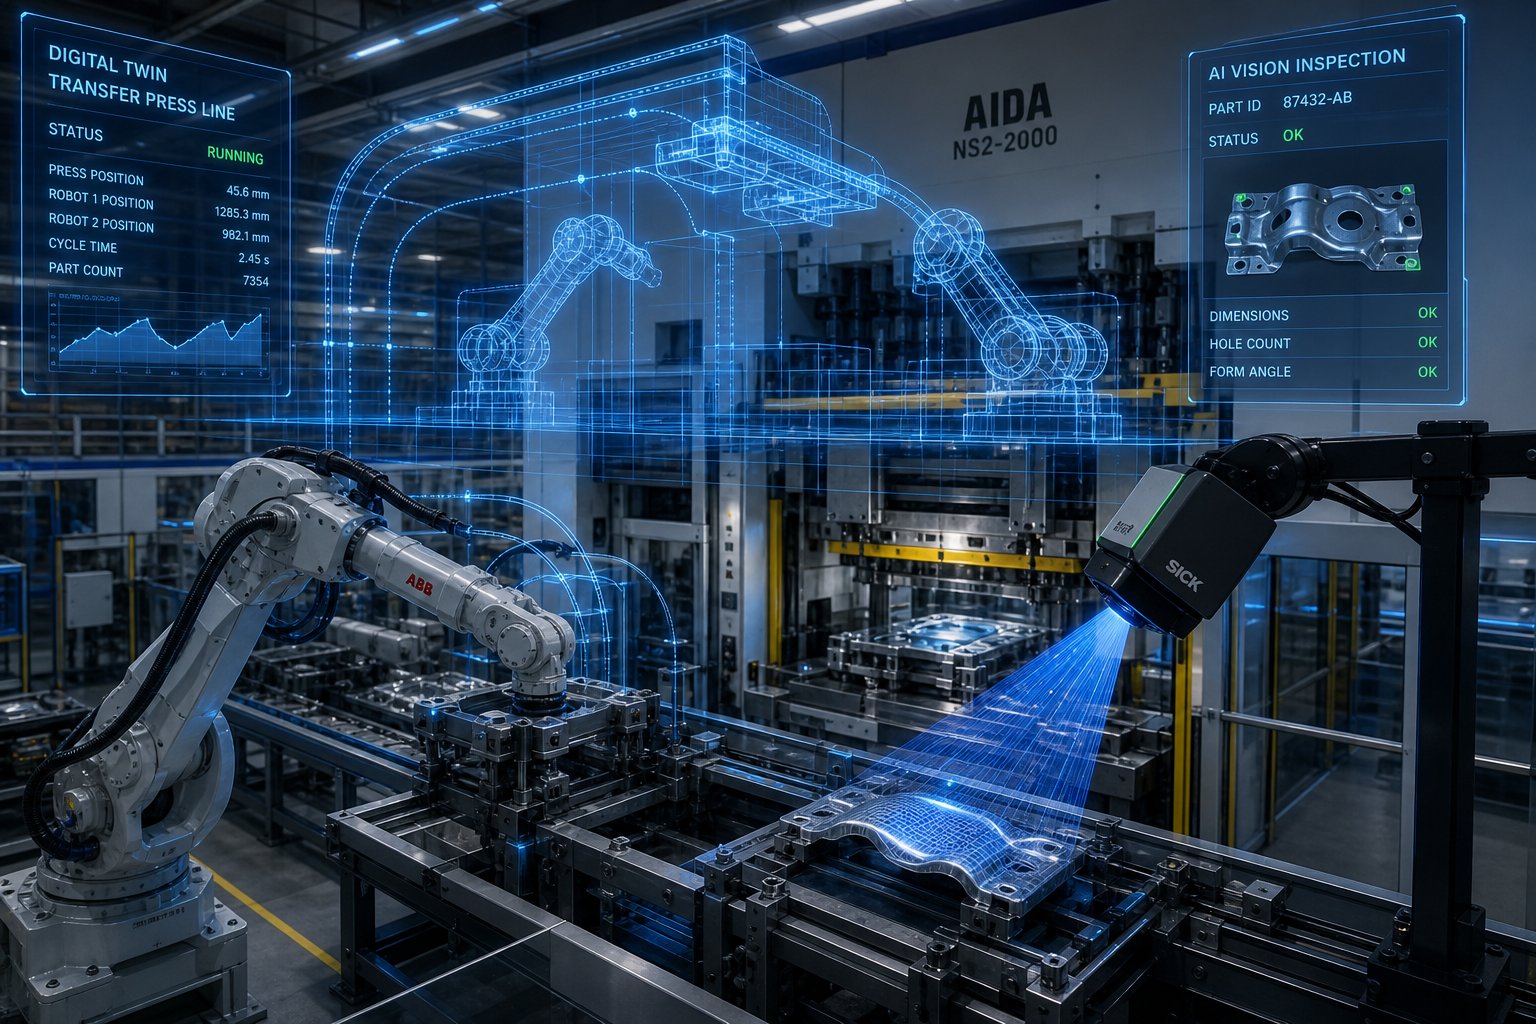
Встроенные системы искусственного интеллекта теперь развертываются непосредственно на линиях трансферной прессы, проверяя каждую деталь во время самого трансферного окна -, а не после того, как деталь покидает пресс. Камеры высокого-разрешения со структурированным освещением фиксируют данные о поверхности и размерах, пока робот перемещает заготовку между станциями, классифицируя такие дефекты, как трещины, морщины и смещение размеров, менее чем за 100 миллисекунд на кадр. Точность обнаружения на этих системах достигает99,5% или выше на линейной скоростипо сравнению с 55–85% у инспекторов-людей в зависимости от усталости смены и типа дефекта.
Что делает контроль качества с помощью искусственного интеллекта в роботизированной штамповке особенно эффективным, так это время. Поскольку деталь уже находится в движении между станциями, система технического зрения может оценивать результаты формования на промежуточных этапах -, улавливая развивающийся раскол на третьей станции, прежде чем деталь получит дальнейшее формование на четвертой и пятой станциях. Традиционная проверка на конце--линии выявляет только готовый дефект после того, как израсходована вся энергия формовки и время прессования. Встроенный искусственный интеллект улавливает прекурсор, обеспечивая немедленную регулировку штампа или автоматическую отбраковку детали до того, как последующие станции усугубят ущерб.
Прогнозируемое техническое обслуживание при штамповке с переносом штампов основано на данных измерения силы-крутящего момента, которые уже присутствуют во многих роботизированных ячейках. Путем отслеживания трендов силовых характеристик, зарегистрированных при каждом размещении, - силы контакта, когда деталь садится на фиксирующие штифты, сопротивление при отпускании захвата, незначительные изменения нагрузки при износе штампа, изменяющем геометрию детали - модели машинного обучения выявляют закономерности ухудшения качества за несколько дней до того, как они проявятся в виде ухудшения качества. Исследование, проведенное на штамповочном предприятии, показало, что 68% незапланированных остановок пресса можно было бы предотвратить с помощью предварительного предупреждения за 4–48 часов на основе постепенного износа матрицы, видимого в показателях качества детали задолго до выхода инструмента из строя.
Практическое значение операций переноса штампов значительно:
- Сокращение лома- выявление дефектов на промежуточных этапах формовки исключает потерю времени на прессование уже поврежденных деталей. Предприятия сообщают о снижении уровня брака на 30–45 % после внедрения мониторинга в-режиме реального времени.
- Продление жизни штампа- прогнозирующие модели отслеживают прогресс износа и рекомендуют обслуживание в оптимальные сроки, а не по фиксированным графикам-счета хода, восстанавливая 8–15 % срока службы штампа, который в противном случае был бы потерян из-за преждевременного или позднего вмешательства.
- Предотвращение незапланированных простоевСистемы мониторинга цифровых двойников - прогнозируют 70–85 % сбоев за 6–36 часов заранее, превращая аварийные поломки в периоды планового обслуживания.
Моделирование цифрового двойника для проверки перемещения перемещения
Представьте себе, что вы проверяете всю последовательность перемещений -, траектории робота, время прессования, зазоры EOAT, зоны столкновений - до того, как один кусок стали упадет в цех. Цифровое моделирование двойного трансферного штампа делает эту процедуру скорее рутинной, чем желательной.
Современные платформы моделирования сочетают в себе-точные физические модели роботов с фотореалистичной визуализацией окружающей среды, что позволяет сократить разрыв между производительностью в виртуальном и реальном-мире. Например, RobotStudio HyperReality от ABB запускаетта же прошивка контроллера, что и в физических роботах, достигая примерно 99% корреляции между моделируемым и реальным поведением робота. Погрешности позиционирования снижаются с 8–15 мм, типичных для традиционных подходов моделирования, до примерно 0,5 мм при использовании калибровки абсолютной точности -, которая находится в пределах допусков размещения, необходимых для штамповки штампа.
Для инженеров, планирующих роботизированную передающую ячейку, моделирование цифровых двойников дает три конкретных преимущества:
- Проверка перемещения передачи перед сборкой- убедитесь, что робот может завершить свой полный профиль движения в пределах доступного окна хода пресса-, включая темпы ускорения, изменения ориентации и запасы зазора матрицы. Выявление проблемы с помехами при моделировании требует многих часов инженерного времени. Чтобы поймать его во время физических испытаний, требуются недели и переделка инструментов.
- Сокращение времени ввода в эксплуатацию- Предприятия, использующие-точные цифровые двойники контроллера, сообщают о сокращении сроков ввода в эксплуатацию до 80 %, поскольку программы робота передаются непосредственно из моделирования на физическое оборудование с минимальной на-настройкой на машине.
- Обучение модели ИИ в виртуальных средах- синтетические данные, полученные в результате фотореалистичного моделирования, тренируют модели зрения и восприятия, не требуя тысяч физических производственных циклов. Рандомизация доменов - автоматически изменяет освещение, расположение деталей и состояние поверхности - создает надежные модели искусственного интеллекта, которые с первого дня обобщаются к реальным заводским условиям.
Планирование внедрения роботизированной трансферной штамповки
Технология сама по себе не гарантирует результатов. Инженеры, добившиеся успеха в внедрении роботизированной передачи, следуют продуманной стратегии-наращивания, а не пытаются полномасштабное-развертывание с первого дня. Вот практический путь вперед:
Начните с анализа семейства деталей.Проанализируйте свой текущий и планируемый портфель деталей, чтобы определить, какие семейства действительно выигрывают от роботизированной передачи - деталей, требующих переориентации, много-глубокой вытяжки или частого переключения между геометриями. Группируйте детали по сложности перемещения, а не только по тоннажу или материалу, чтобы определить, какой тип системы и стратегия EOAT подходят для самого широкого семейства.
Привлекайте поставщиков штампов заранее.Проектирование трансферной матрицы и спецификация роботизированной системы должны происходить параллельно, а не последовательно. Зазоры в матрице, расстояние между станциями и стабильность линии прохода-все зависят от знания диапазона движения передаточного механизма до начала детального проектирования матрицы. Партнерам нравитсяЙИЧЕН, которые специализируются на штампах с трансферной штамповкой для сложного многостанционного формования, встраивают совместимость с роботизированным доступом в свой стандартный процесс проектирования, - гарантируя, что компоновка штампов соответствует траекториям захвата и обеспечивает выравнивание станций-между-станциями, что требуется роботизированным системам для стабильной повторяемости.
Пилотный проект с деталями меньшей-сложности.Выберите начальную программу с умеренными этапами формовки (три-четыре станции), простыми перемещениями и щадящими целевыми показателями времени цикла. Повысьте доверие оператора, проверьте свой подход к синхронизации и разработайте процедуры обслуживания в управляемом объеме, прежде чем масштабировать его до восьми-станционных линий, работающих со скоростью 18 об/мин.
Наращивайте интеллект постепенно.Сначала разверните базовые защитные блокировки матрицы и проверьте положение. Добавьте мониторинг силы-момента, как только базовые данные установят нормальные характеристики контактов. Внедряйте визуальный контроль с помощью ИИ после того, как механическая система заработает надежно. Каждый уровень основан на проверенной производительности, а не на одновременном введении нескольких неизвестных.
Инженеры, которые получают максимальную выгоду от роботизированной штамповки с переносом штампов, рассматривают ее как задачу системной интеграции, а не как покупку компонентов. Пресс, робот, штамп, EOAT, синхронизация и теперь-мониторинг на основе искусственного интеллекта — все это взаимодействует между собой. Правильная реализация любого отдельного элемента мало что значит, если интерфейсы между ними не были спроектированы вместе с самого начала. Это системное-мышление на уровне - в сочетании с опытными партнерами по кристаллам и дисциплинированной последовательностью реализации - — вот что отличает передающие ячейки, которые достигают своих целей, от тех, которые тратят годы на устранение неполадок, прежде чем выполнить свои первоначальные обещания.
Часто задаваемые вопросы о роботизированной трансферной штамповке
1. В чем разница между роботизированной штамповкой с переносом и прогрессивной штамповкой?
При прогрессивной штамповке непрерывная металлическая полоса подается через интегрированные станции внутри одного штампового блока, при этом детали остаются прикрепленными к несущей полосе до окончательной резки. Роботизированная штамповка с переносом штампов сначала отделяет заготовки, а затем использует роботов или механизмы с сервоприводом-для физического перемещения отдельных заготовок между независимыми станциями штампов. Это делает роботизированный перенос идеальным для крупных деталей, глубоких вытяжек и геометрий, требующих переориентации между этапами формовки. Прогрессивные штампы превосходно справляются с большими-простыми деталями, работающими со скоростью более 30 об/мин, в то время как роботизированный перенос обычно работает со скоростью 6–25 об/мин, но справляется с гораздо более сложными деталями.
2. Насколько быстро могут выполняться роботизированные системы штамповки с переносом штампов (количество ходов в минуту)?
Скорость существенно зависит от типа механизма. Сервопереносные стержни достигают скорости 15-25 об/мин для поточного производства деталей малого и среднего размера. Поперечные системы обрабатывают более широкие детали со скоростью 10-18 об/мин. Трехосевые передачи достигают скорости 12–30 об/мин для компактных деталей со сложными профилями движения. Шестиосные шарнирно-сочлененные роботы работают медленнее всего со скоростью 6–15 об/мин, но обеспечивают максимальную гибкость при переориентации деталей. Вес детали, расстояние передачи и изменение ориентации снижают достижимую скорость. Для сравнения, прогрессивные штампы обычно выдерживают 30-60+ SPM, что делает их быстрее при обработке простых геометрических фигур при больших объемах.
3. Какая точность позиционирования требуется для роботизированных систем штамповки с переносом штампов?
Большинство применений роботизированной штамповки с переносом штампов требуют точности размещения плюс-минус 0,5 мм на каждой штамповочной станции, а характеристики повторяемости еще более жесткие - от плюс-минус 0,1 до 0,2 мм. Эти допуски обеспечивают постоянную посадку деталей на установочные штифты и гнезда матрицы без неправильных-ударов, которые могут привести к повреждению инструмента. Достижение и поддержание этих характеристик требует правильных протоколов синхронизации, стратегий термокомпенсации и зачастую систем размещения с визуальным-управлением, которые обеспечивают коррекцию смещения в-контроллере робота в реальном времени во время производства.
4. Как выбрать между вакуумными, механическими и магнитными захватами для трансферной штамповки?
Выбор захвата зависит от типа материала, требований к поверхности, наличия смазки и необходимого времени цикла. Вакуумные присоски подходят для плоских или слегка изогнутых поверхностей с чистой или слегка смазанной поверхностью, обеспечивая быстрое срабатывание и минимальное образование следов. Механические захваты справляются с замасленными деталями, нестандартными профилями и более тяжелыми грузами за счет принудительного зажима, но добавляют 50-150 мс за цикл. Магнитные захваты работают только с черными материалами, но сцепляются мгновенно и хорошо переносят смазку. Алюминиевые детали требуют не-не оставляющих следов захватов с мягким-контактом, горяче-борсодержащая сталь требует термостойкой оснастки при температуре выше 200 градусов C, а для нержавеющей стали обычно требуются механические захваты, поскольку масляная пленка разрушает вакуумные уплотнения.
5. Когда НЕ следует использовать роботизированную штамповку с переносом штампов?
Роботизированный перенос не является экономически-эффективным для очень больших-простых деталей, которые могут оставаться на непрерывной полосе, поскольку прогрессивные штампы обеспечивают более низкую-стоимость за штуку, превышающую 250 000 единиц в год. Его также не хватает, когда целевые показатели цикла превышают 30 об/мин, когда детали маленькие и легкие и не требуют переориентации, когда площадь помещения ограничена или когда бюджет ограничен, а геометрия детали допускает формовку на основе полос-. Перед принятием решения инженеры должны провести анализ объема безубыточности, сравнивая общую стоимость системы с экономией на-штуку. Сложность программирования и требования к навыкам обслуживания роботизированных систем также увеличивают накладные расходы, которых можно избежать при использовании более простых подходов.


